产品总览
矿用破碎机智能控制系统
奥视得倍的矿用破碎机智能控制系统,面向非煤矿山有破碎清塞需求的客户,通过外挂方式对在用固定式破碎机做无人化、智能化改造,让破碎机实现完全无人自主运行,可应用于溜井、选矿场、卸料口、入料口等场景。
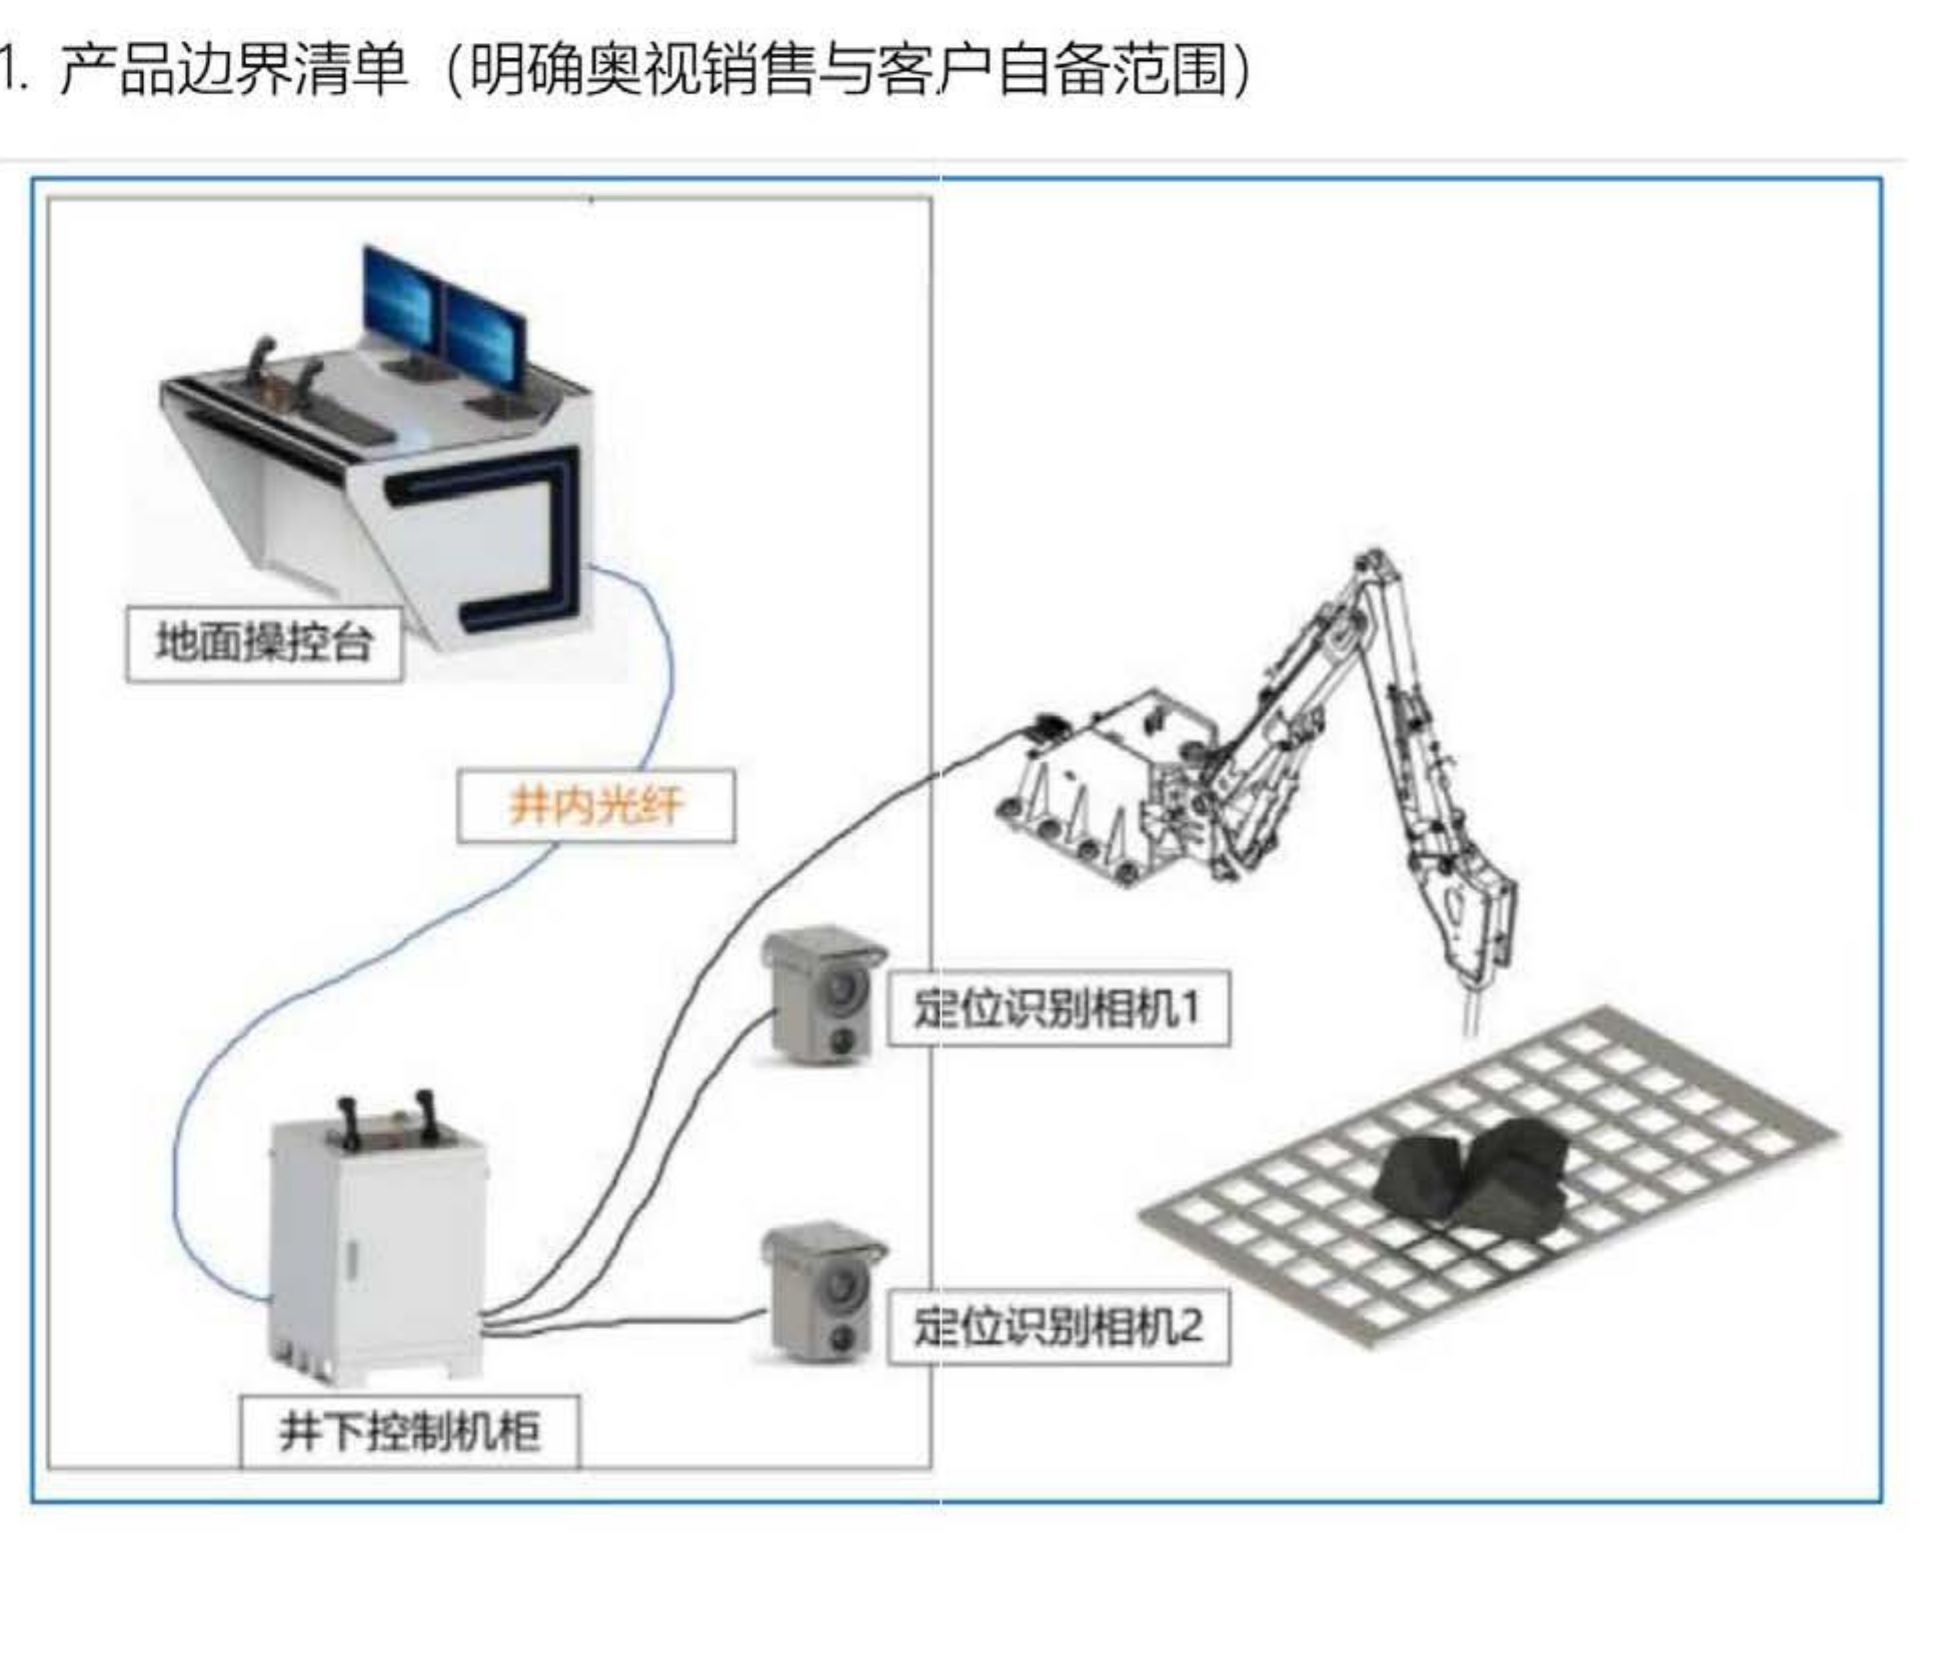
针对固定式的破碎机无人化控制系统,基于现在的产品形态(控制操作台、井下机柜、定位识别相机等)进行智能化改造升级。
应用场景
溜井选矿场卸料口入料口
该产品可以应用于溜井、选矿场、卸料口、入料口等不同场景的破碎机智能控制系统。
产品总览
奥视得倍的矿用破碎机智能控制系统,面向非煤矿山有破碎清塞需求的客户,通过外挂方式对在用固定式破碎机做无人化、智能化改造,让破碎机实现完全无人自主运行,可应用于溜井、选矿场、卸料口、入料口等场景。
针对固定式的破碎机无人化控制系统,基于现在的产品形态(控制操作台、井下机柜、定位识别相机等)进行智能化改造升级。
应用场景
该产品可以应用于溜井、选矿场、卸料口、入料口等不同场景的破碎机智能控制系统。
产品介绍
系统面向溜井、选矿场、卸料口、入料口等破碎作业场景,通过外挂式升级方式融合光学定位、目标识别、智能决策和自适应控制。
产品定位
目前真正能够落地应用、实现完全智能化运行的矿用破碎机智能控制系统。
传统破碎清塞机均采用“机械臂+传感器+相机+激光雷达定位”的集成式方案,存在技术瓶颈,无法落地实用。
产品技术介绍
矿山原有设备
核心技术
矿山机器人集群
围绕系统集成、无人运行、应急保障、设备适配与快速部署,形成六项产品特点。
集成图像识别系统、光学定位系统、运动控制系统和自主运行决策系统等。
实现完全无人自主运行,减少人员进入高危作业区域。
兼容远程遥控系统的全部功能和特点,作为应急情况下的补充。
可与矿企在用的破碎清塞机无感对接,适用众多产品型号。
可在本公司远程遥控系统基础上升级,避免客户重复购买。
采用外挂式产品设计,安装过程不影响矿山正常生产。
无人化 · 智能化 · 高兼容
围绕长期可靠运行、智能作业、状态监测、数据管理、灵活控制和安全保障,形成覆盖现场作业全流程的八项产品优势。
无需在机械臂上安装电子传感器,保障设备长期运行可靠性。
完全自主运行,根据环境感知系统自适应实时调整运行状态,智能清塞与理料。
实时设备状态监测和远程可视化监控,智能报警与诊断。
自动记录统计运行数据,支持历史数据查询,自动生成标准化报表,支持报表导出。
智能无人模式、远程遥控模式、井下本地控制模式,三种工作模式便捷切换,一键完成。
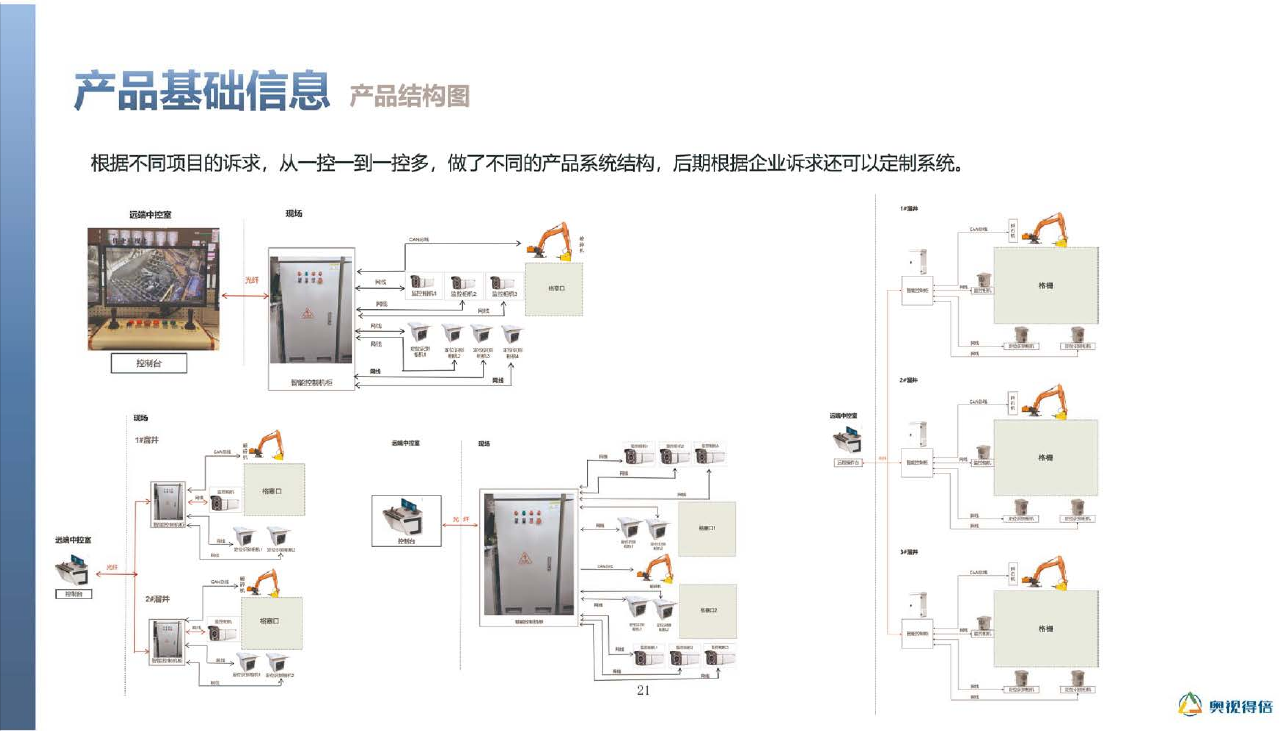
支持一控一、一控多的多种控制形态,最大支持一控四。
智能安全边界管理,出现异常自动停机,避免造成二次事故。
外挂式,无缝接入现有破碎机系统,支持国产及进口破碎机升级改造。
该产品是针对矿企已有机械产品的改造升级,无需额外采购大宗机械设备,降低了矿山改造时间成本、技术成本、经济成本。
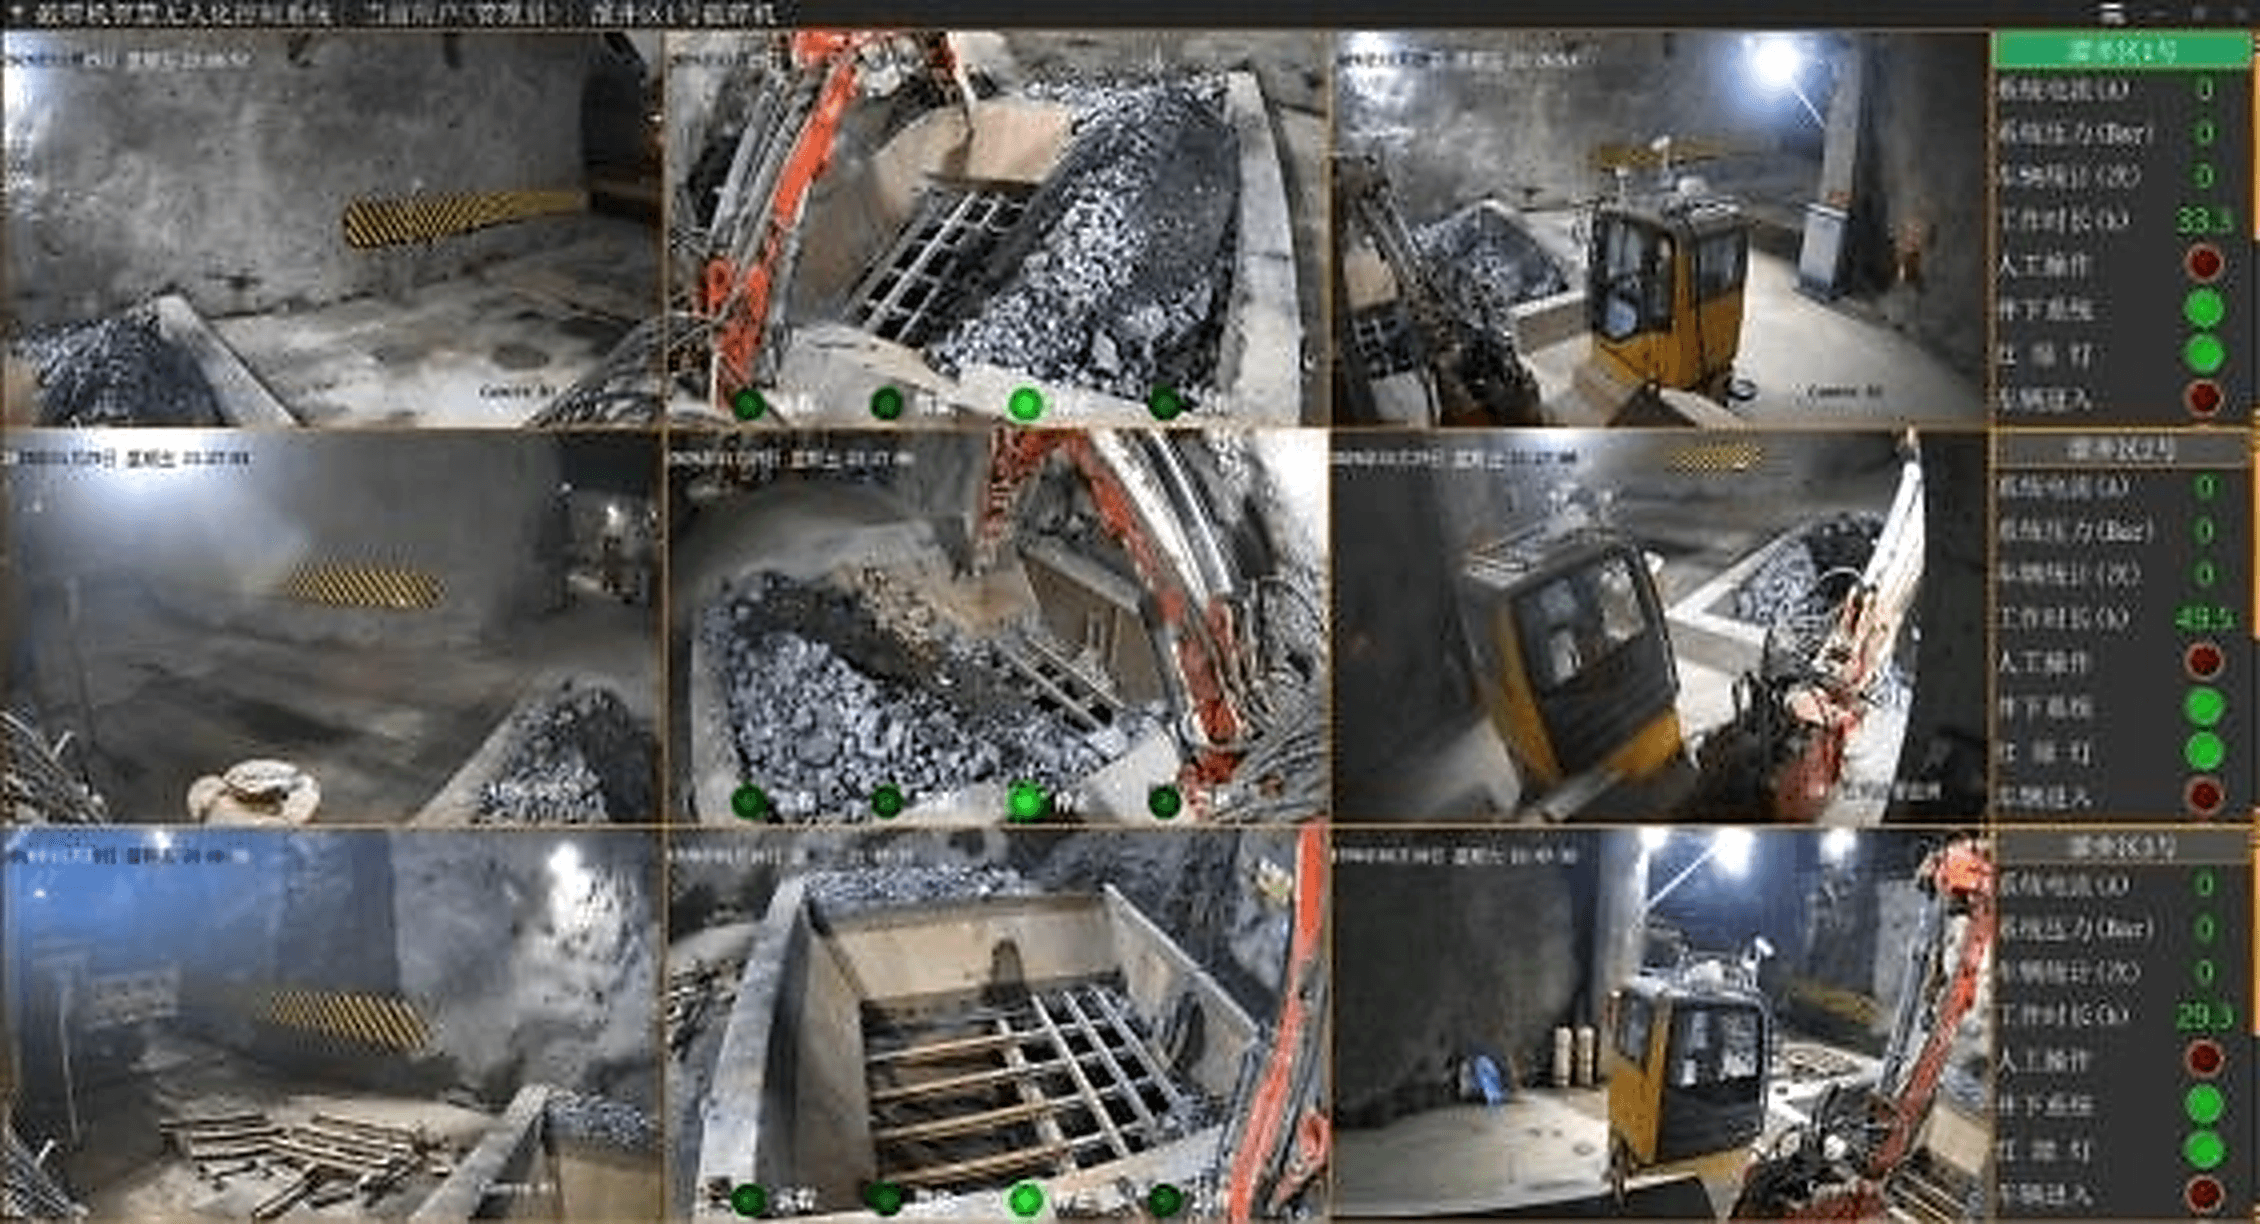
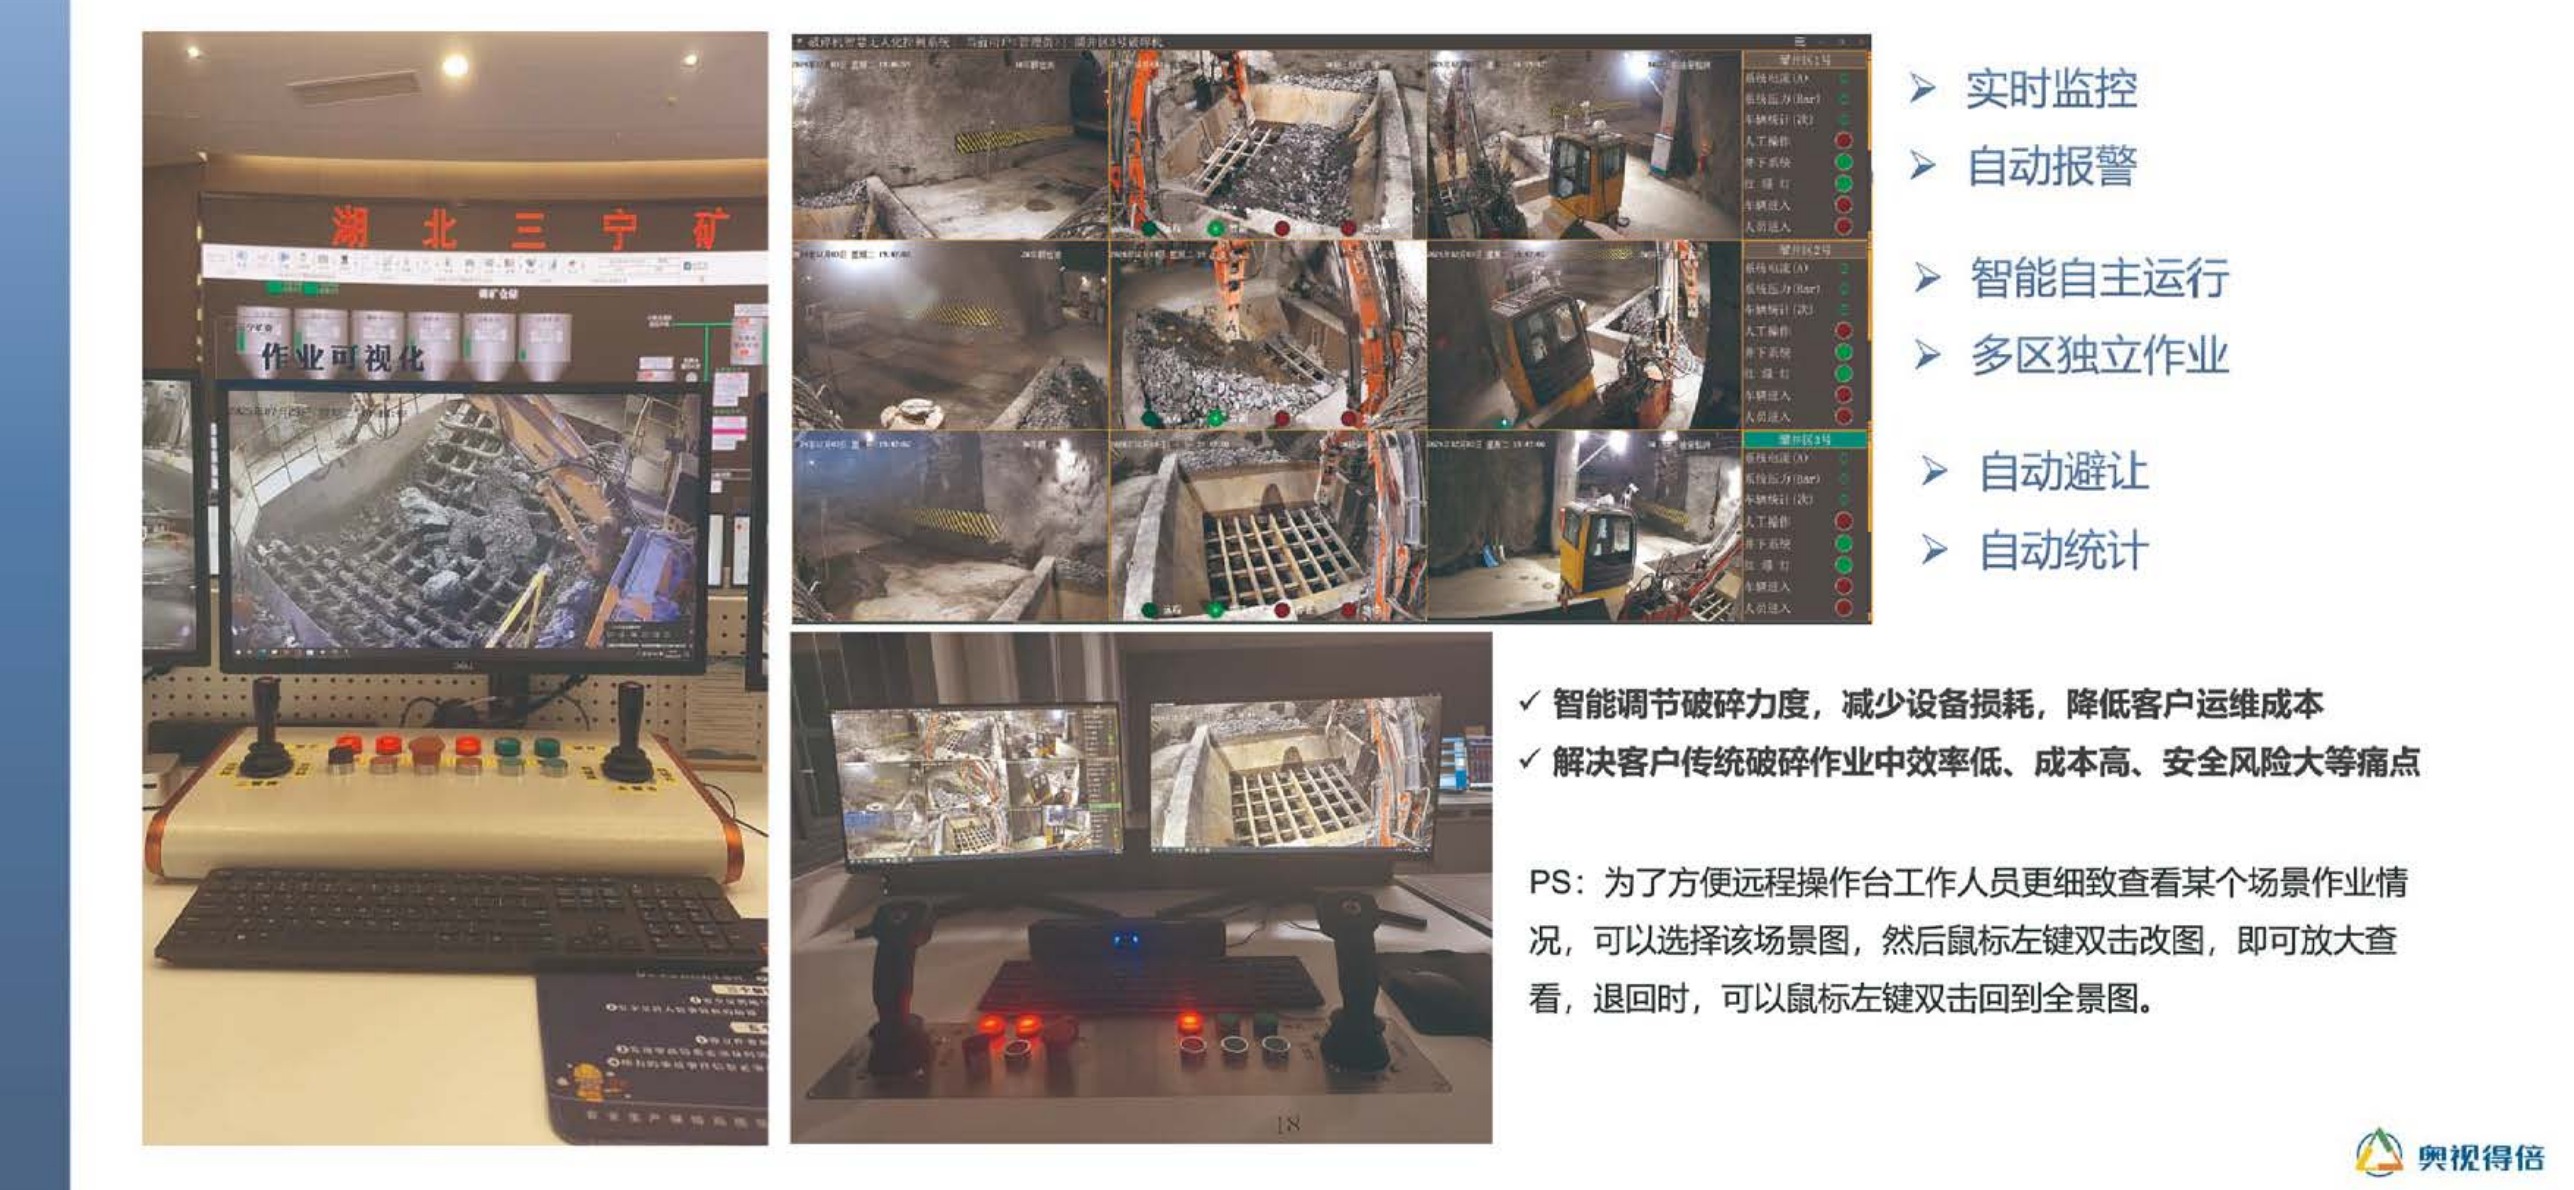
在远程操作台可以清晰查看井下操作
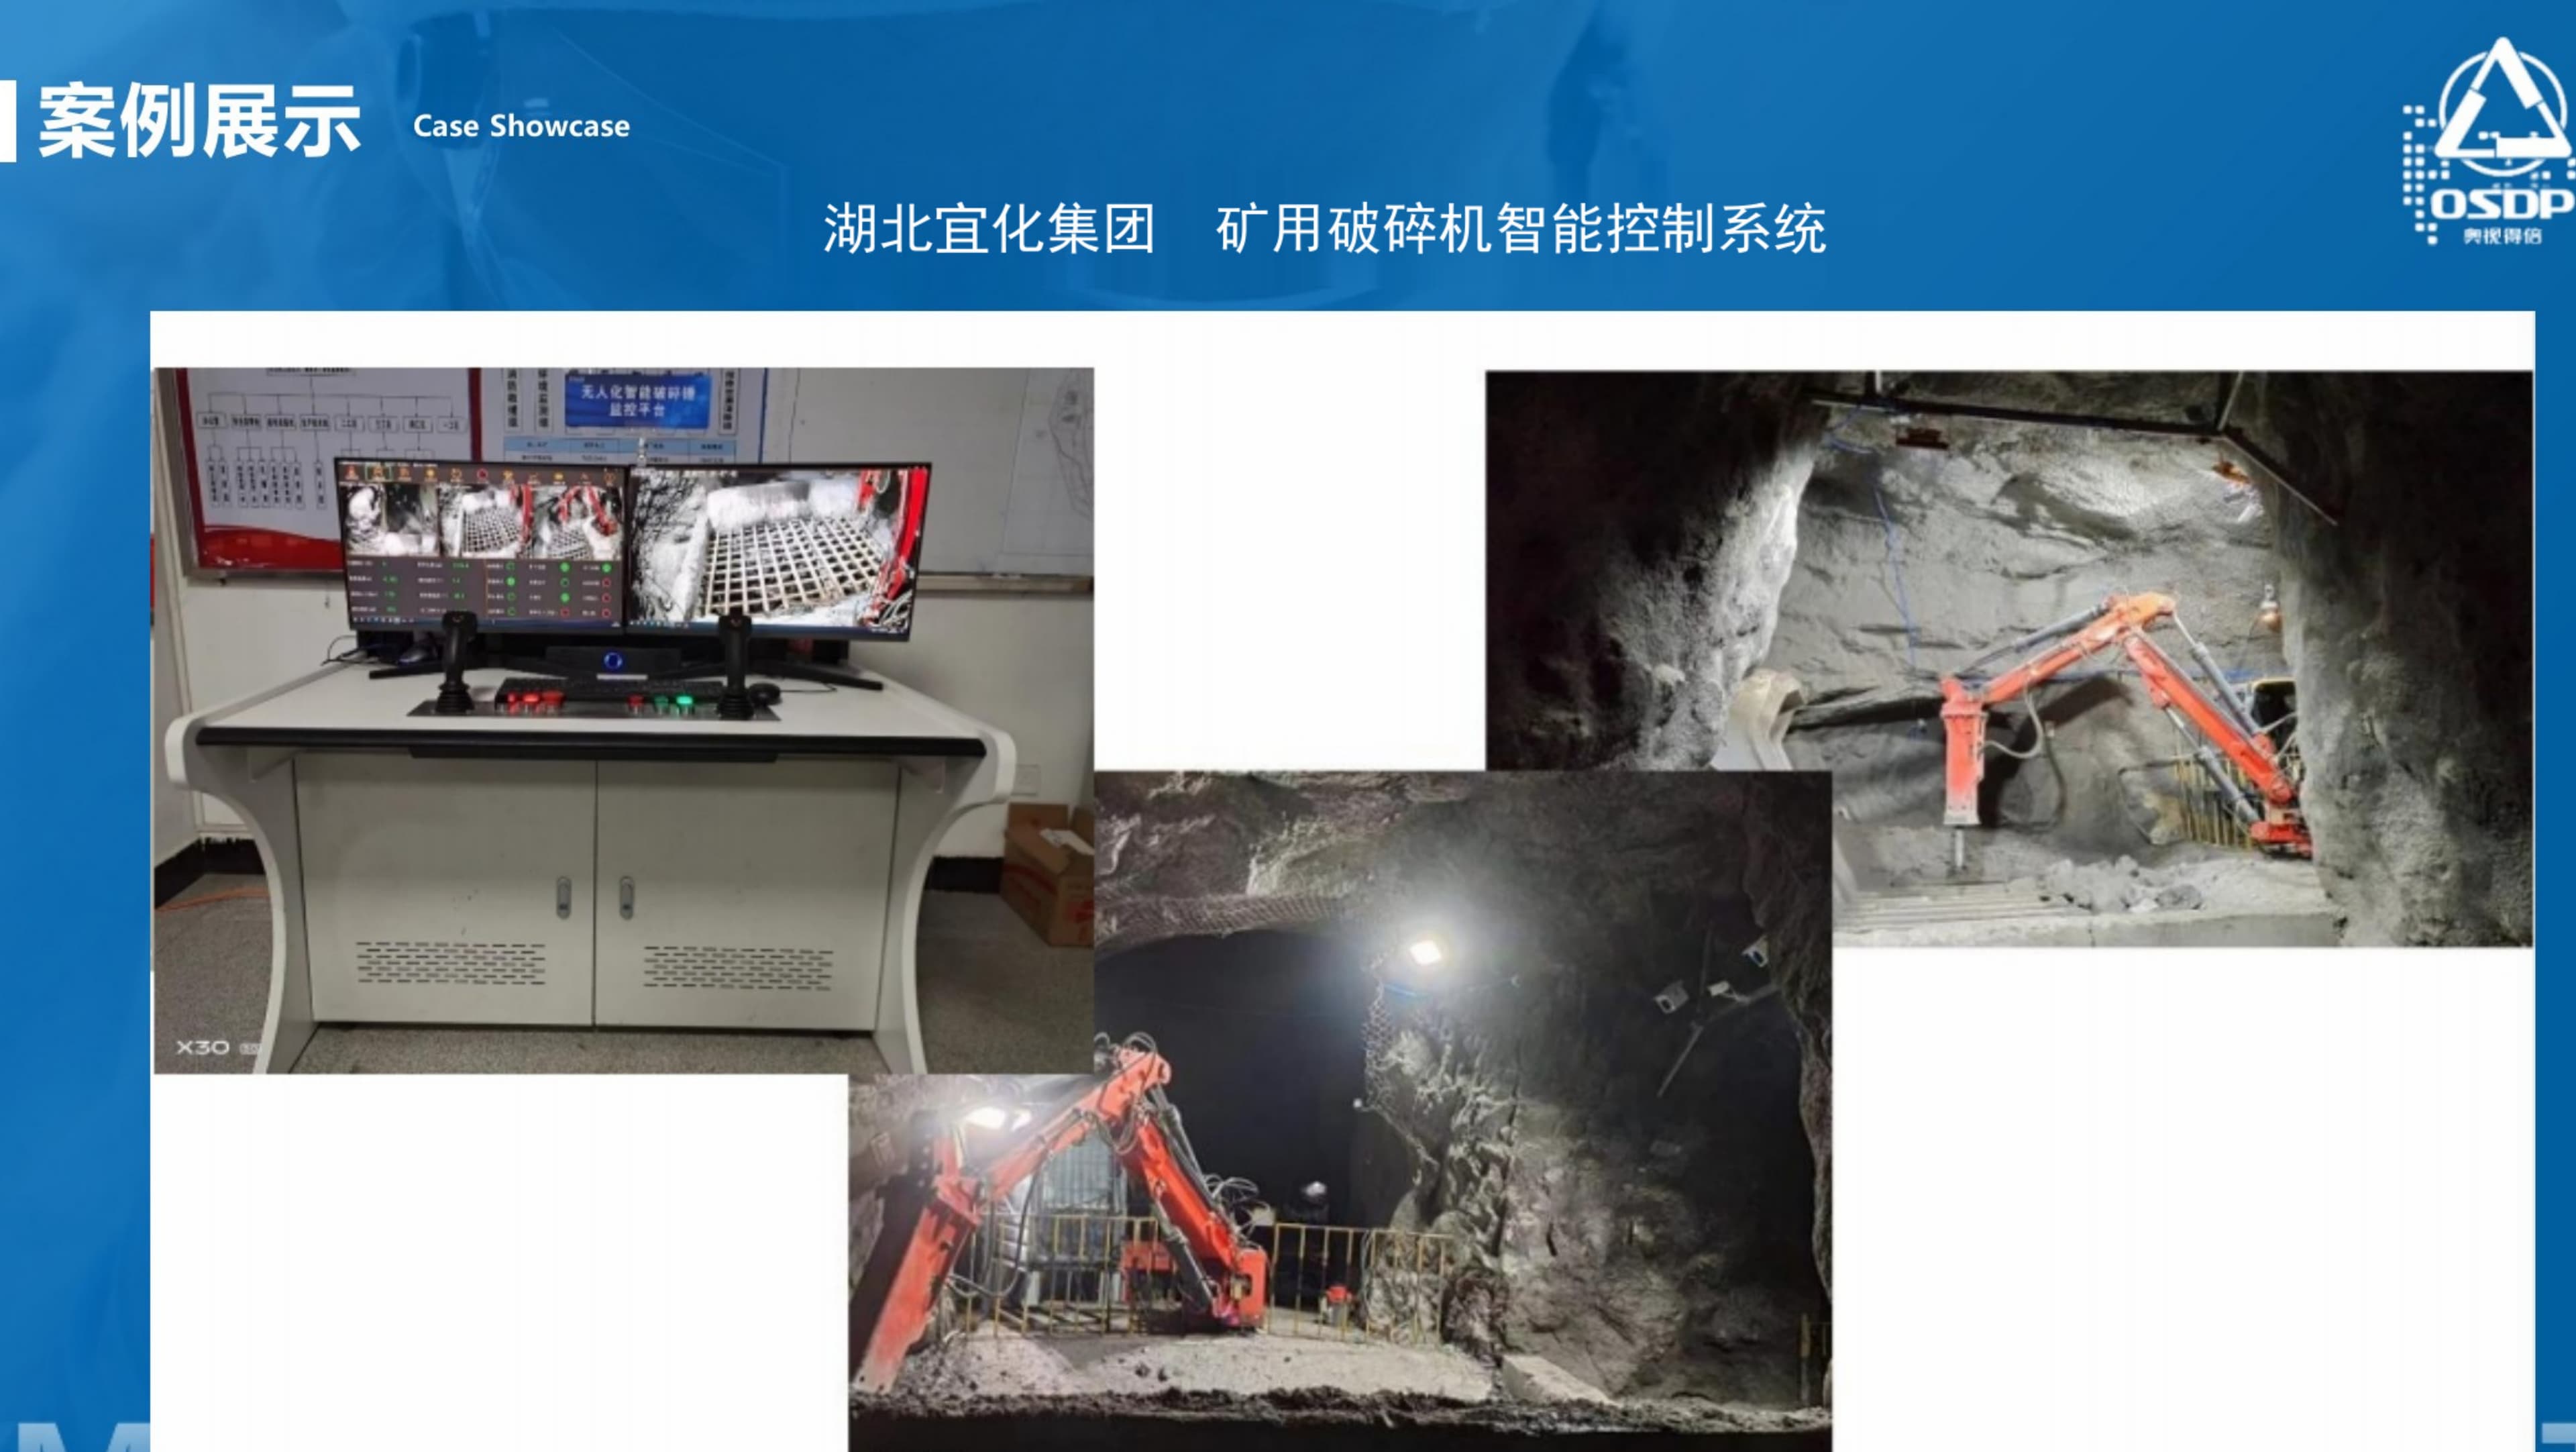
湖北兴发化工集团的一控三智能破碎机无人化系统
2024年7月中旬
针对2号溜井口安装无人化系统,1号和3号溜井区继续人工操作
2024年11月中旬
1号和3号溜井区安装无人化系统,三个溜井区可以各自执行独立系统独立作业,实时远程监控。
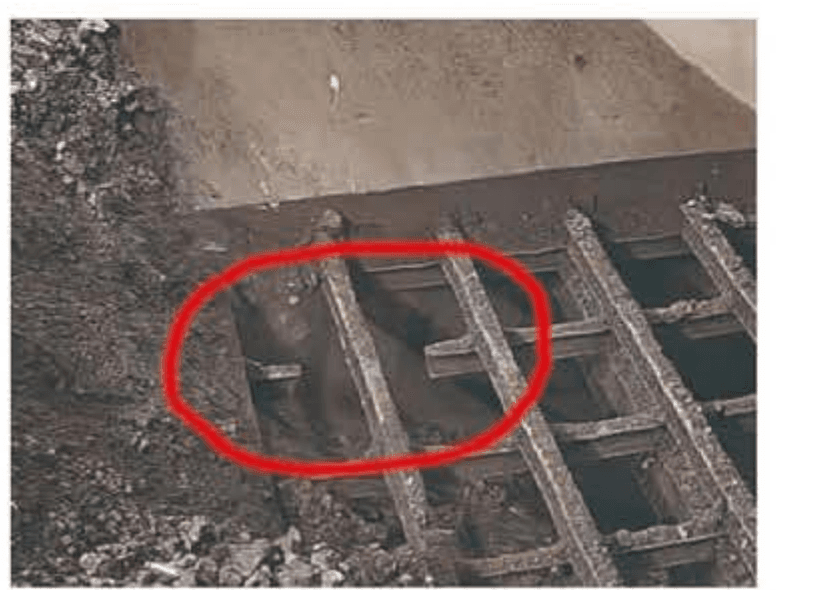
溜井格筛被人工操作时损坏
核心技术
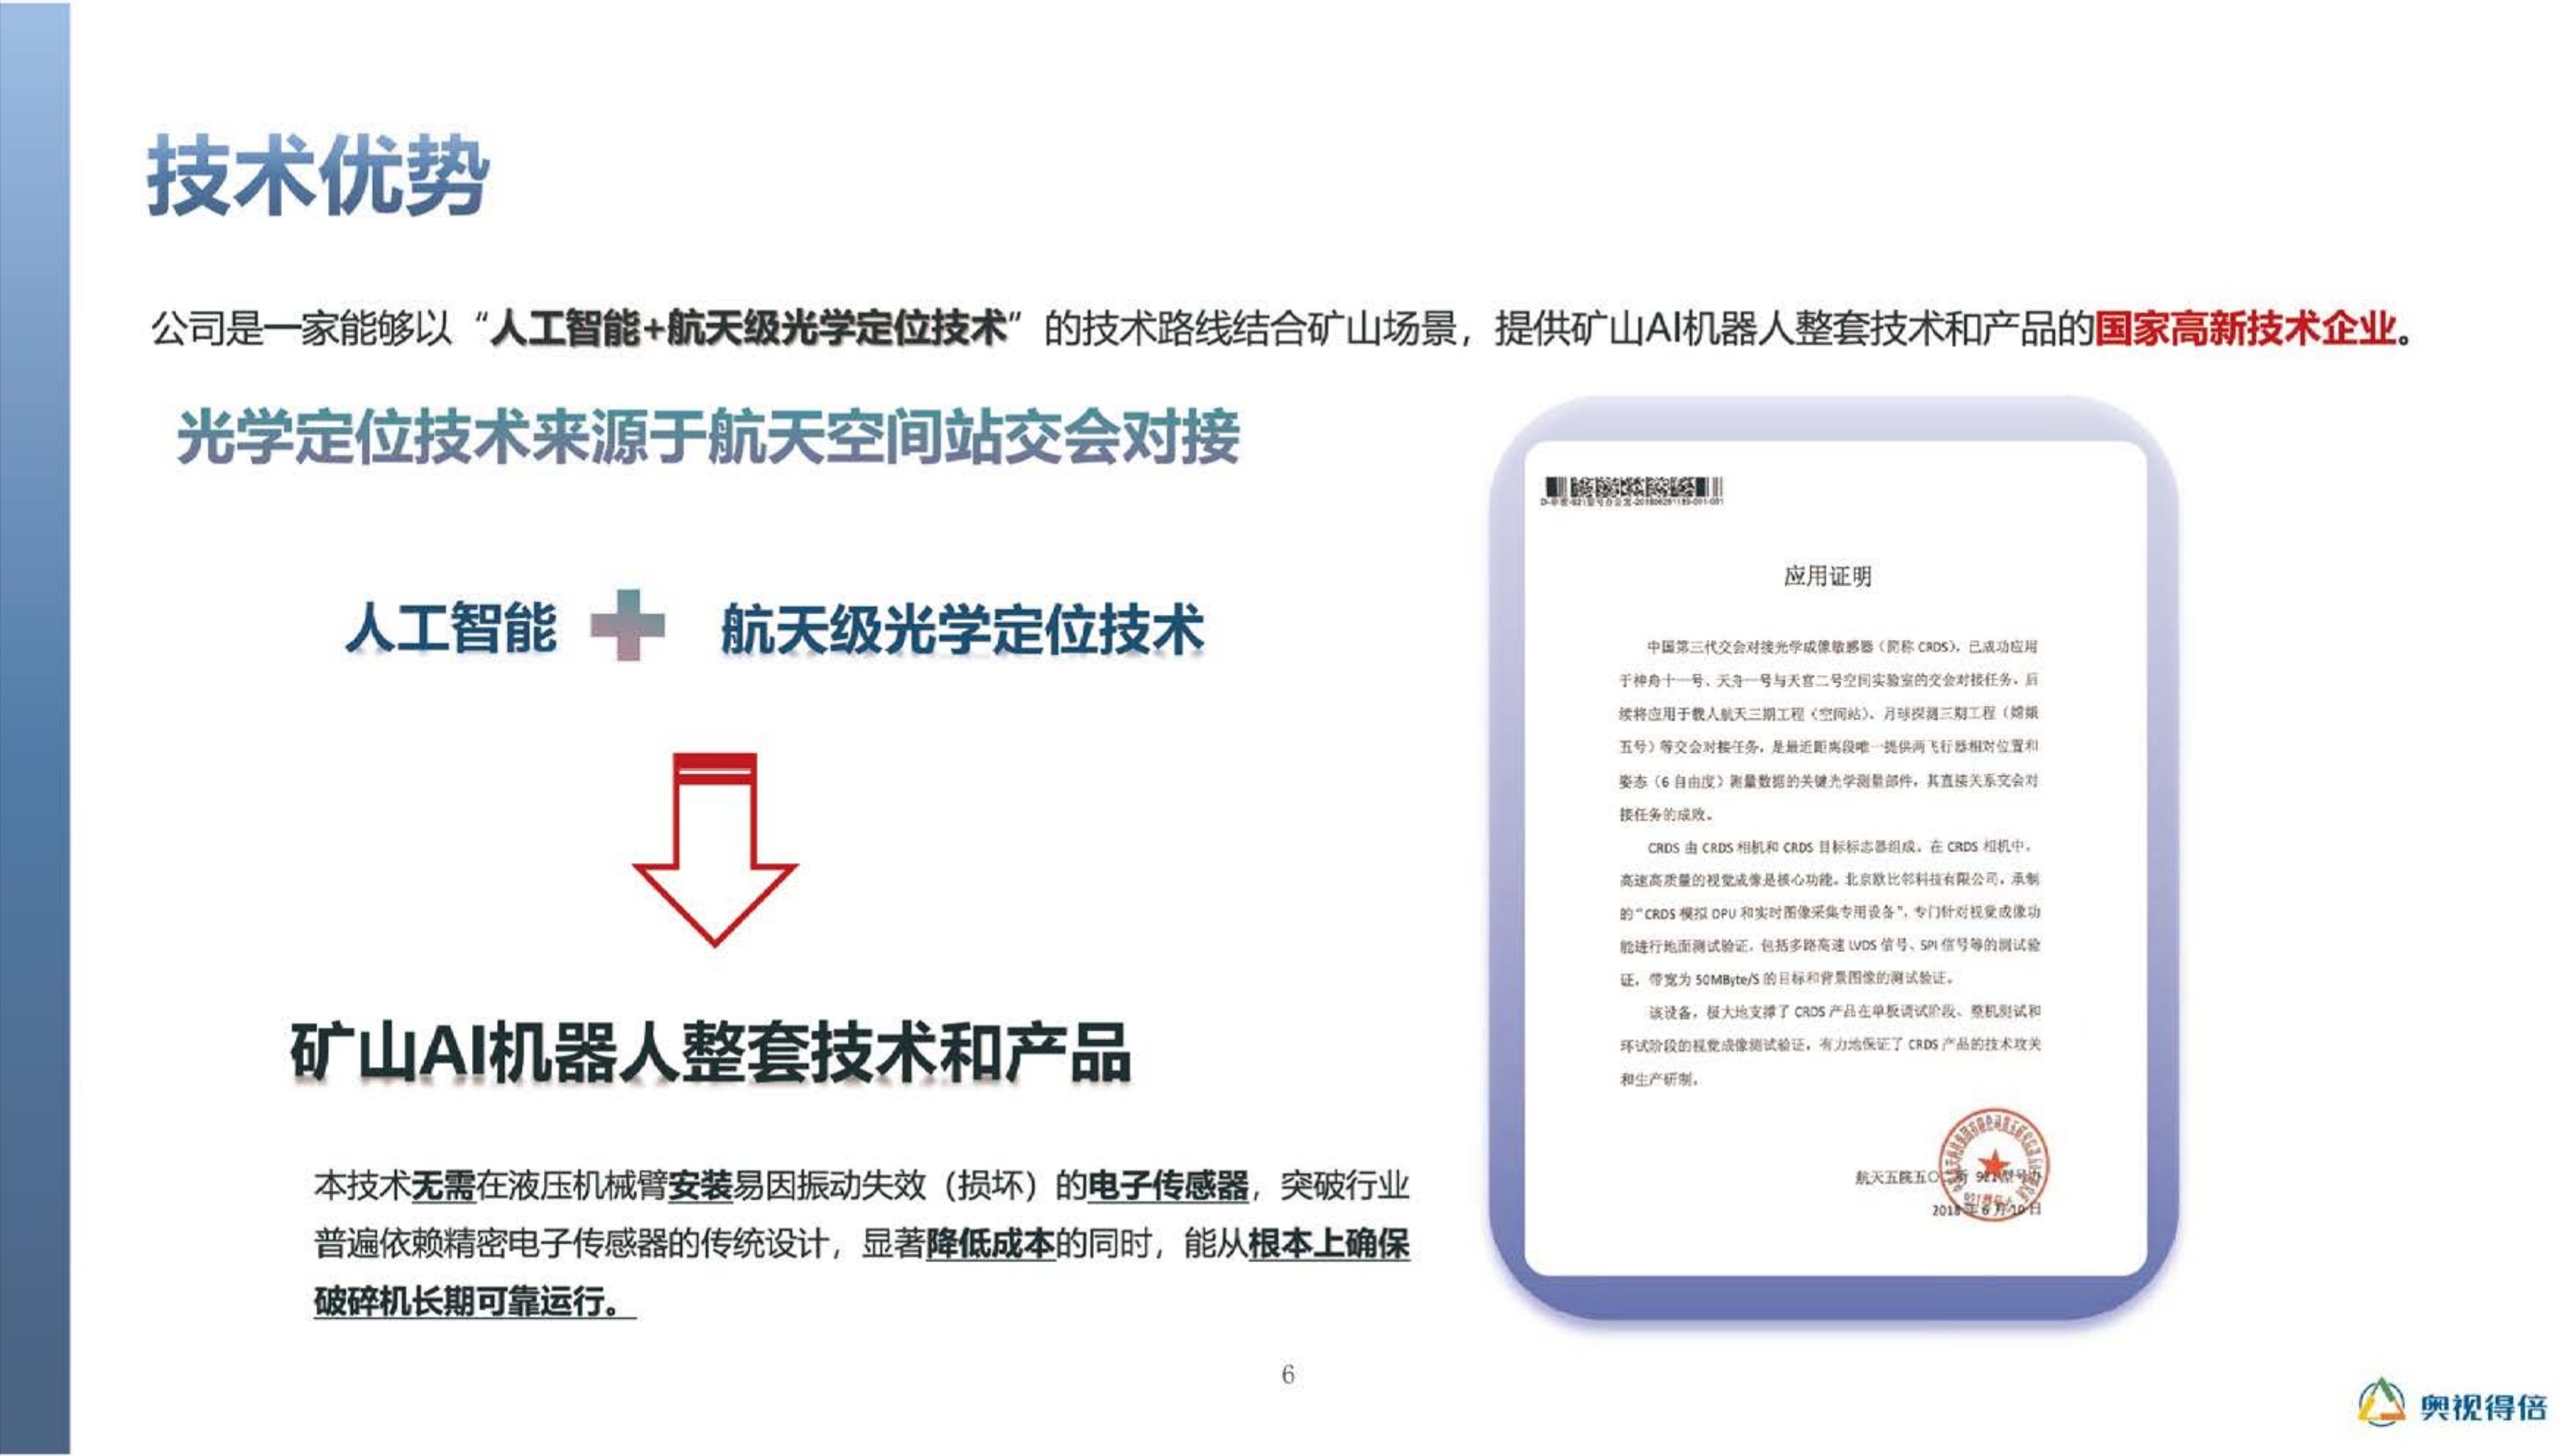
公司以“人工智能+航天级光学定位技术”结合矿山场景,为矿用破碎机智能控制系统提供从感知、定位、识别到控制决策的完整技术支撑。
技术路线总结
从相机电路到控制电路,从定位识别到智能控制算法均自主研发设计,持续深度优化软硬件功能。
技术原理与实现
在产品能力与产品特点基础上,进一步展示系统的自主研发基础和关键技术实现。
自主研发
从相机电路到控制电路,从定位识别到智能控制算法完全自主研发设计,深度优化软硬件功能。

01
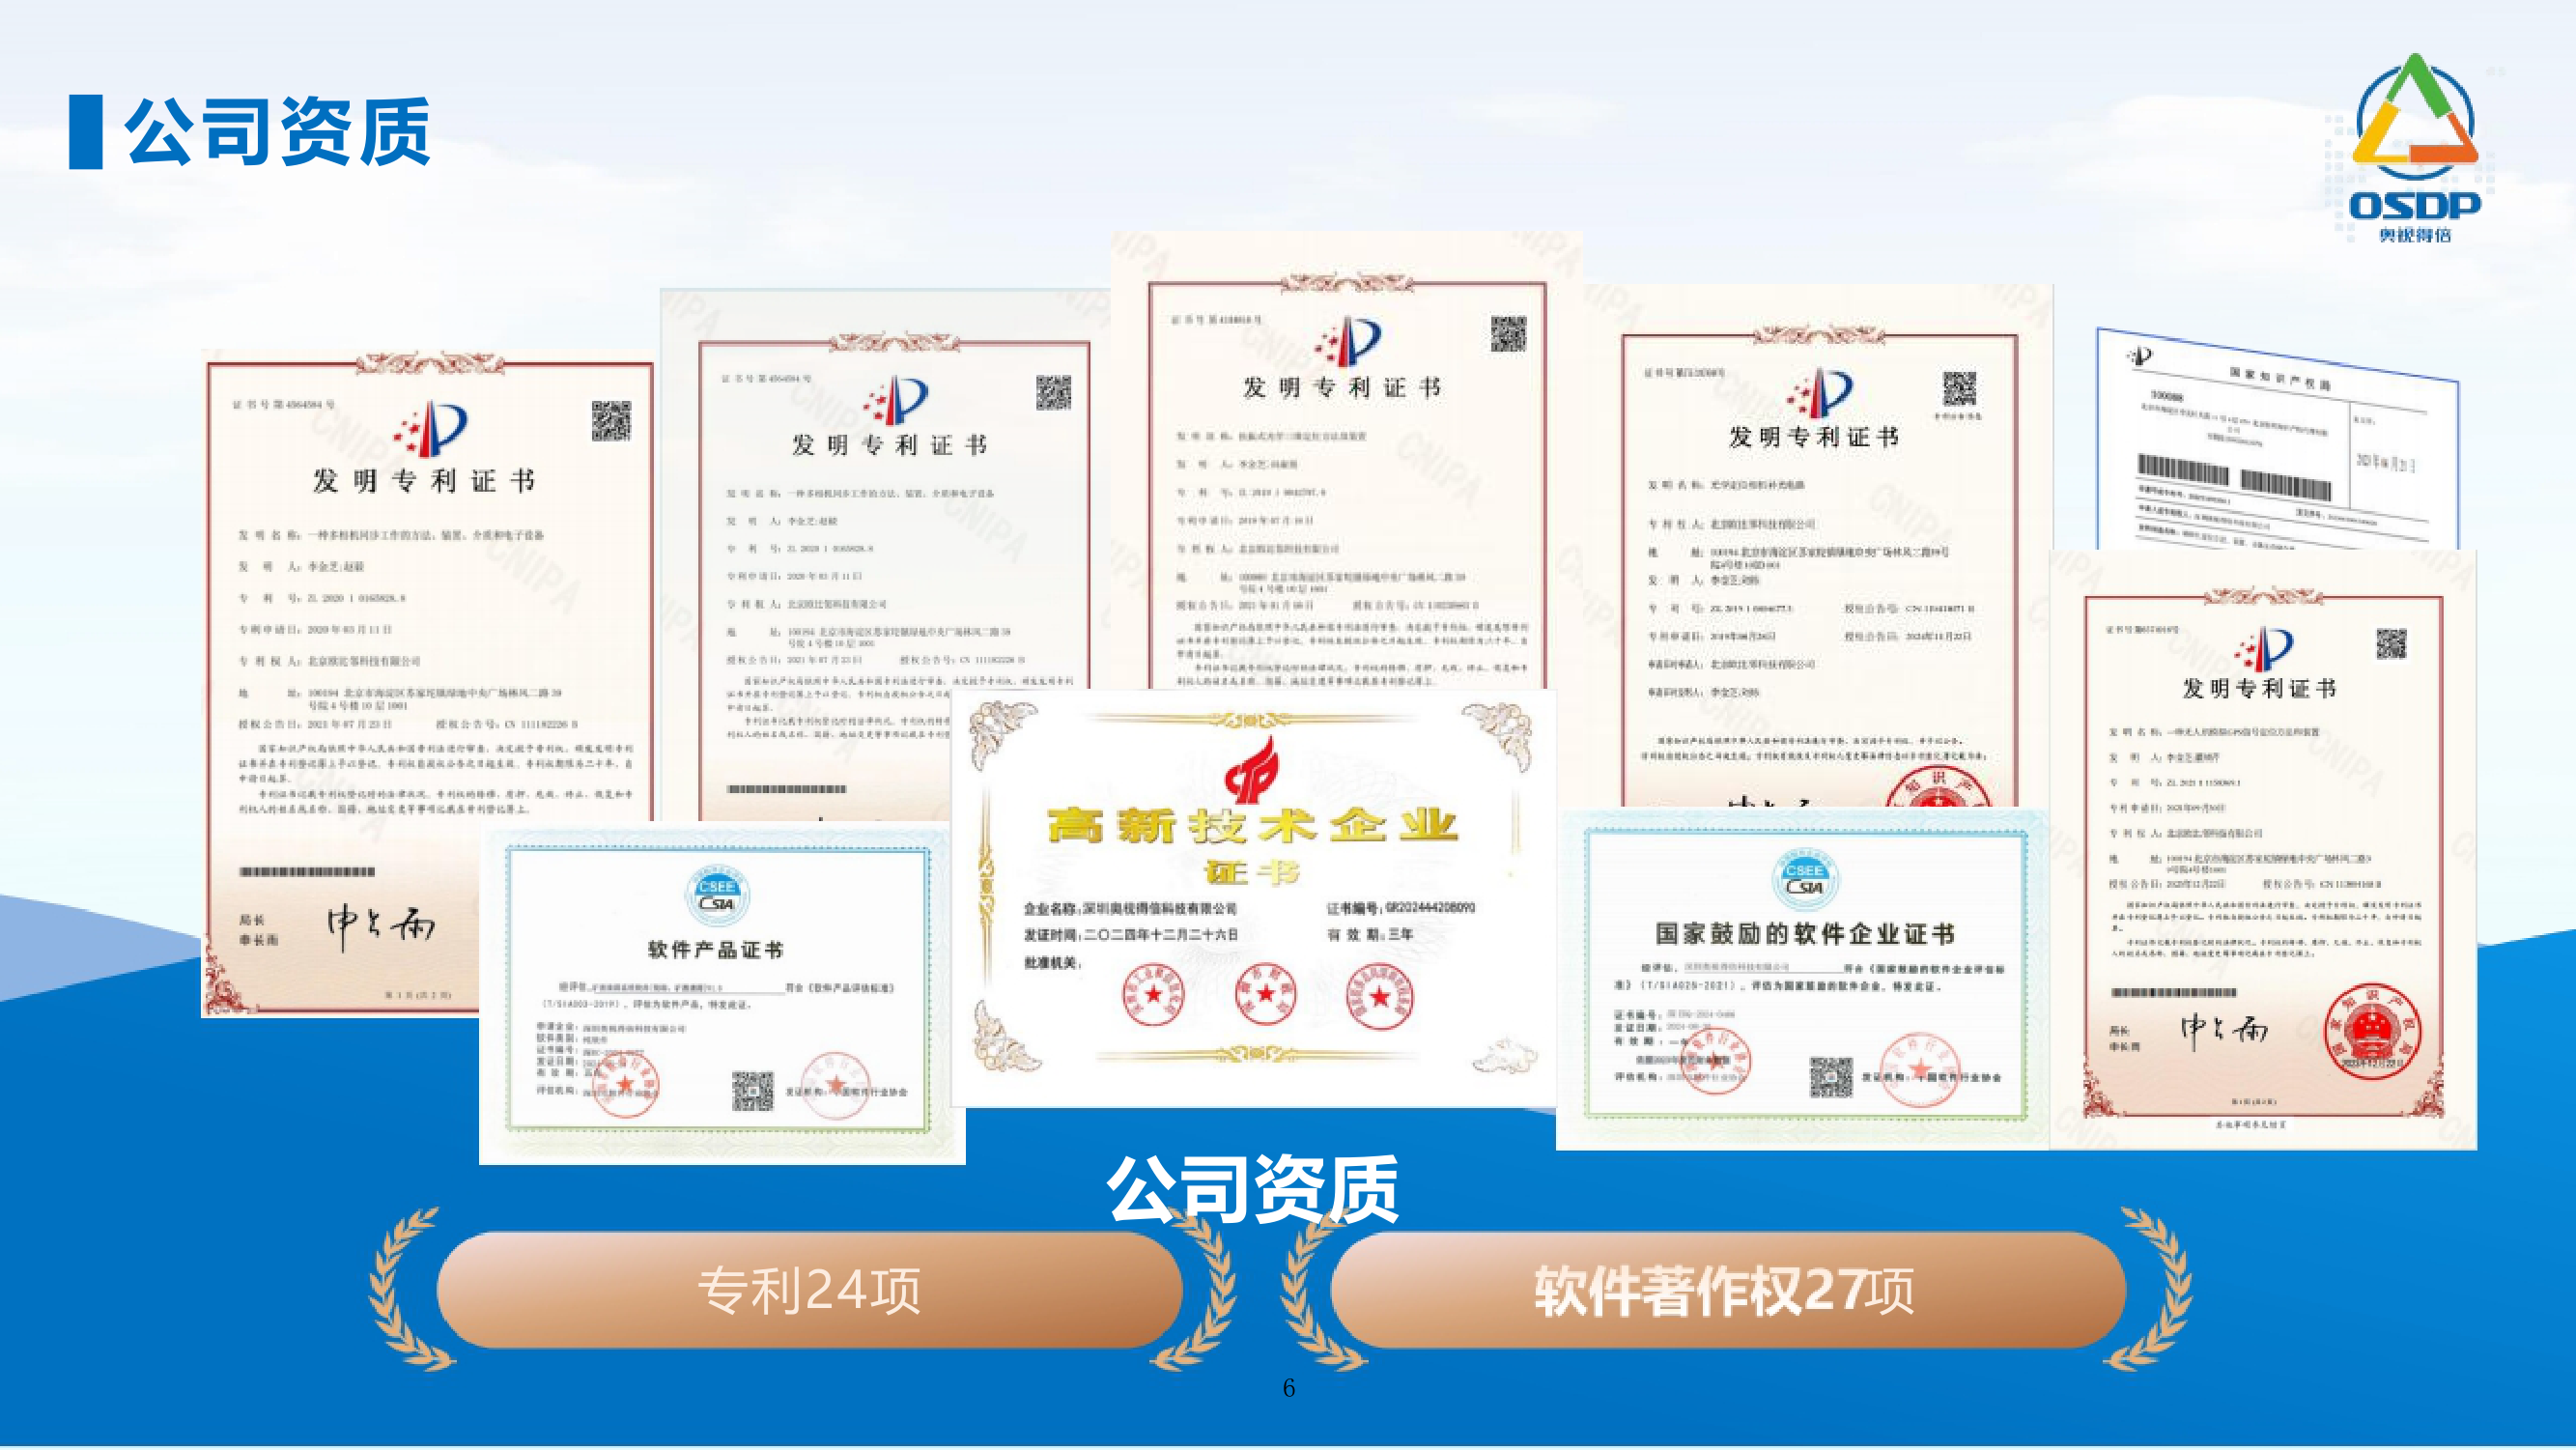
深圳奥视得倍科技有限公司成立于2020年,是一家专注于非煤矿用破碎机等智能控制系统研发、生产和销售的国家高新技术企业。
02
公司已获得24项专利,软件著作权27项。针对矿山项目,已经获得6项技术专利。
03
中国黄金协会2024年度科学技术奖(科学技术成果类)一等奖。
核心技术总结
纯视觉技术路线无需在液压机械臂上安装易因振动失效的电子传感器,突破行业普遍依赖精密电子传感器的传统设计,在降低改造复杂度的同时,从根本上提升系统长期运行可靠性。

产品功能与价值
Autonomous algorithm
从底层的相机算法程序和控制算法程序,到系统应用软件及人工智能算法开发,完全自主研发
Identify
对不规则矿石特性的深度识别分析,提取破碎点位置及角度信息,有效提升破碎效率
Intelligent
基于场景感知的自主智能决策系统,有效应对突发情况,保障安全高效作业。
Control
自适应的液压控制算法,自动适配迟滞性和时变性极强的液压动力系统。
Sensor
无接触式的高速高精度的光学动态定位识别相机,高速精准的定位目标物体。
井下展示 · 井上展示
产品基础信息 产品结构图
该产品可以应用于溜井、选矿场、卸料口、入料口等不同场景的破碎机智能控制系统。
产品参数
以下为矿用破碎机智能控制系统的通用技术参数,供项目前期选型参考。完整参数与项目专属配置登录经销商工作区后查看,最终以现场条件和双方技术协议为准。
| 参数项 | 内容 |
|---|---|
| 工作模式 | 智能无人模式 / 远程遥控模式 / 井下本地控制模式 |
| 停机控制 | 一键自动复位破碎机到停机位置并停止破碎机油泵 |
| 状态监测 | 网络状态、井下电源状态、井下控制器状态、破碎机电流、液压压力等 |
| 作业记录 | 12个月数据记录(车辆卸矿车次统计为选配),支持追溯与报表 |
| 智能清塞动作 | 锤击矿石、推扒矿石、捅格筛、高料堆扒平、避让矿车、人员闯入停机 |
| 车辆进入控制 | 自动控制车辆进入的红绿灯,支持闯红绿灯拍照记录 |
| 控制形态 | 一控一至一控多,最大支持一控四 |
登录经销商工作区后,可查看当前产品版本对应的完整参数。具体项目配置仍以现场条件和双方技术协议为准。
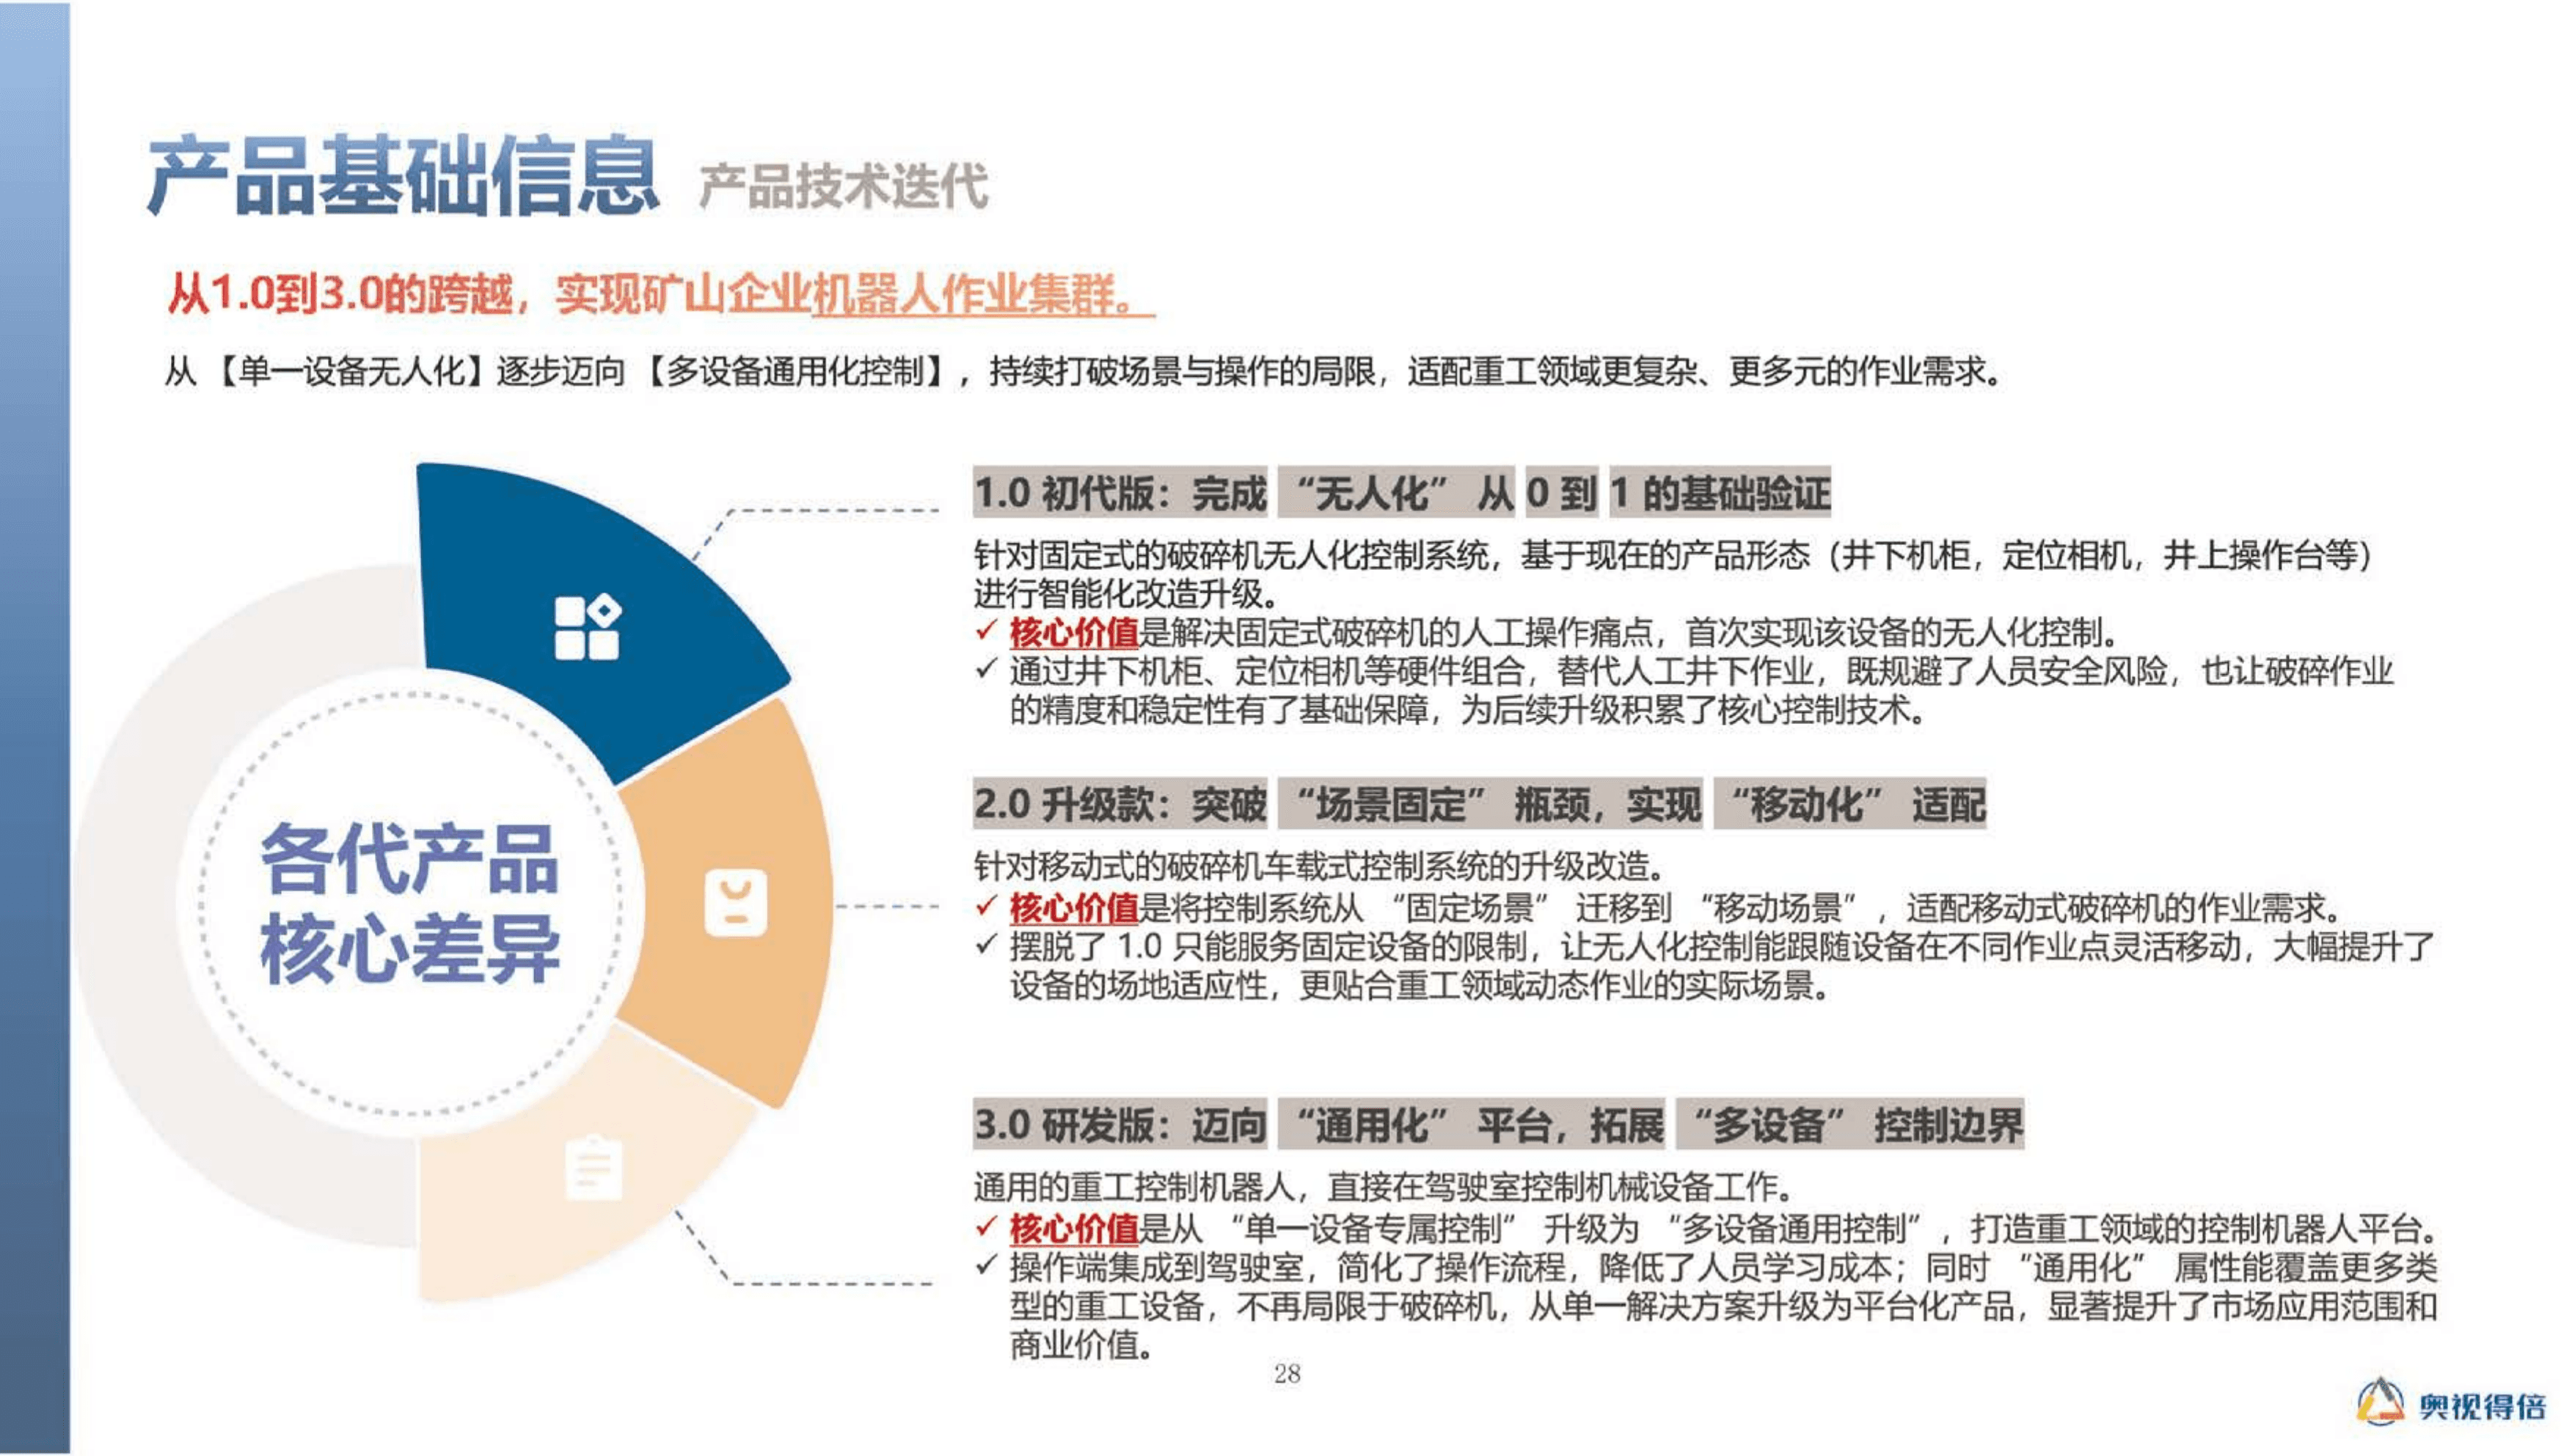
产品基础信息 产品技术迭代
1.0 初代版
针对固定式的破碎机无人化控制系统,基于现在的产品形态(控制操作台、井下机柜、定位识别相机等)进行智能化改造升级。
2.0 升级款
针对移动式的破碎机车载式控制系统的升级改造。
3.0 研发版
通用的重工控制机器人,直接在驾驶室控制机械设备工作。
产品常见问题
围绕产品定位、系统组成、设备适配、工作模式与参数开放范围,整理以下常见问题。
A
这是一套针对固定式破碎机的无人化控制系统,在控制操作台、井下机柜、定位识别相机等现有产品形态基础上进行智能化改造升级,是目前真正能够落地应用、实现完全智能化运行的矿用破碎机智能控制系统。
A
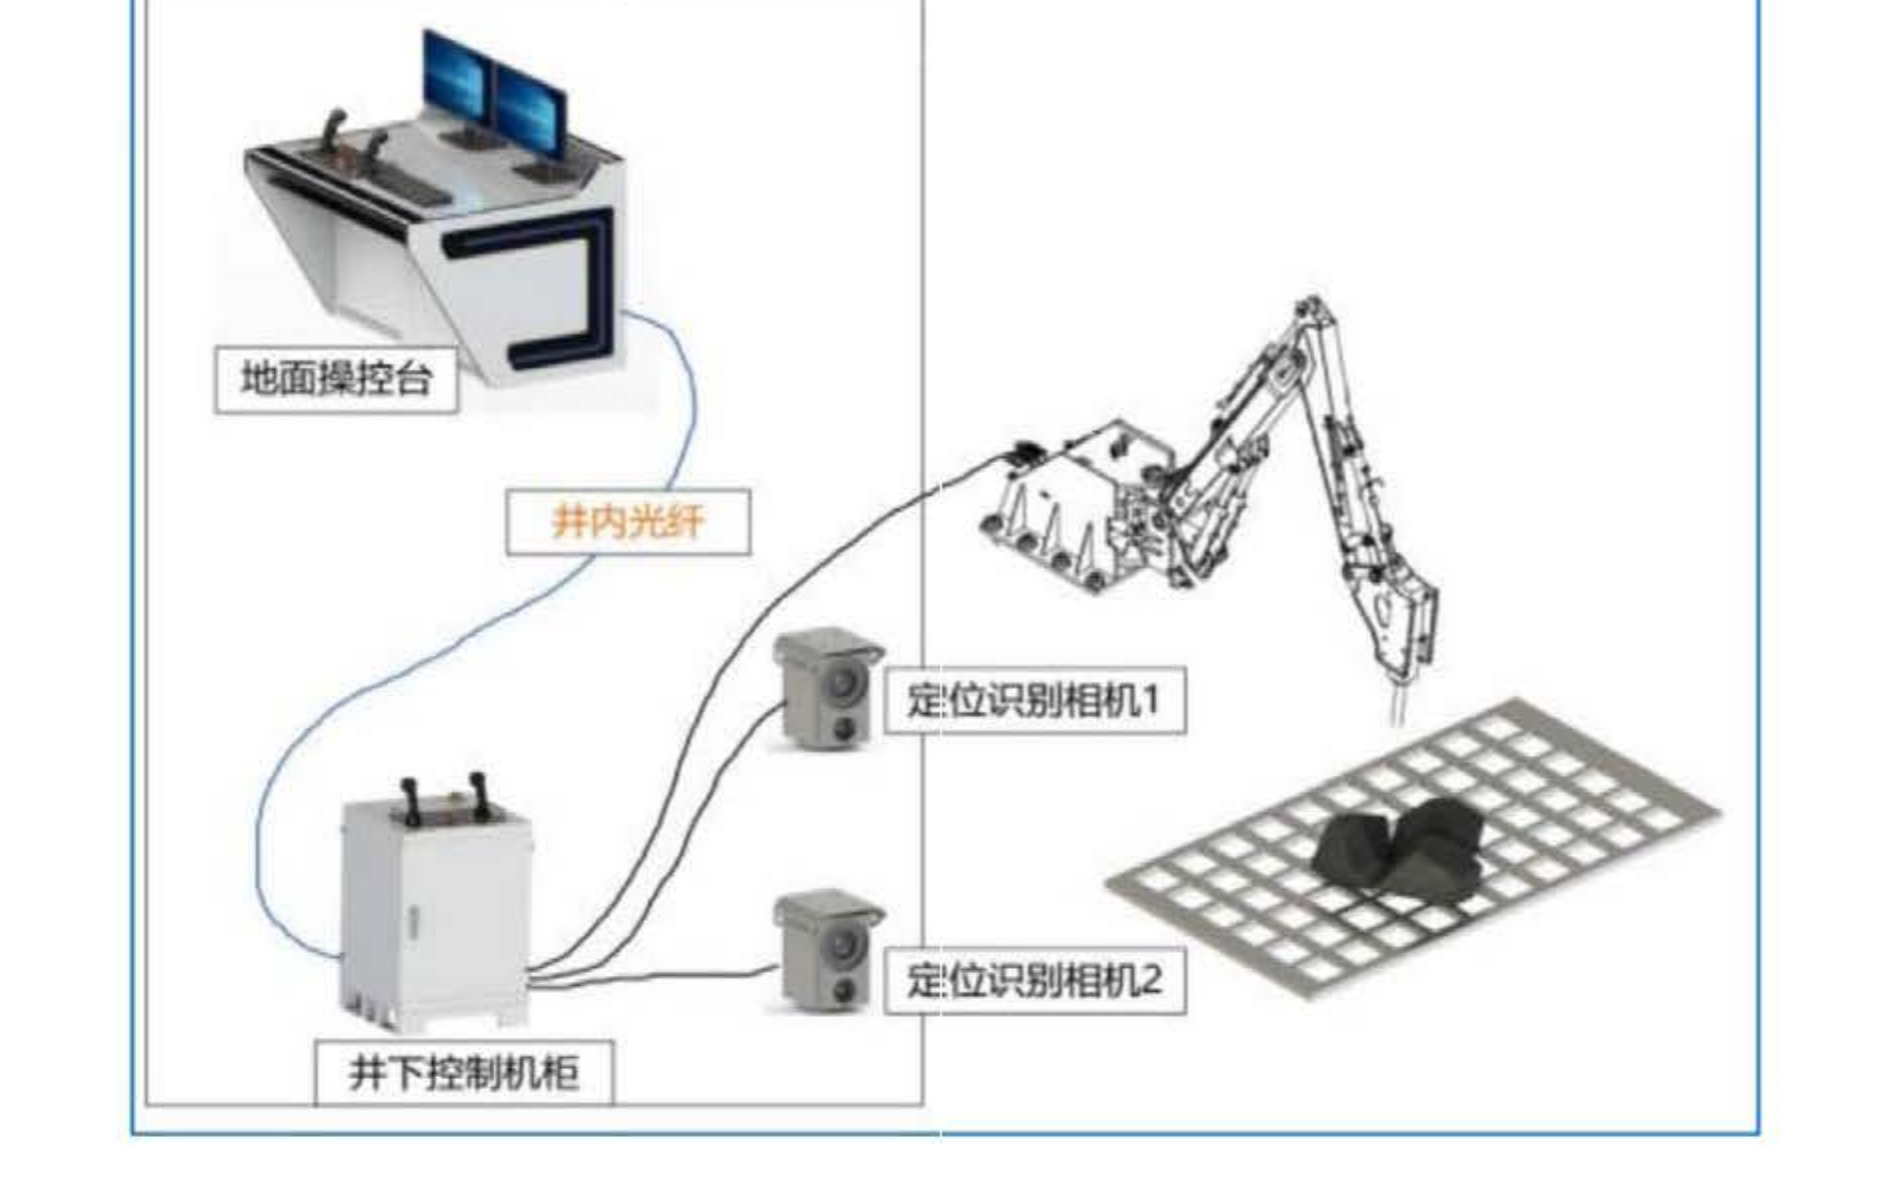
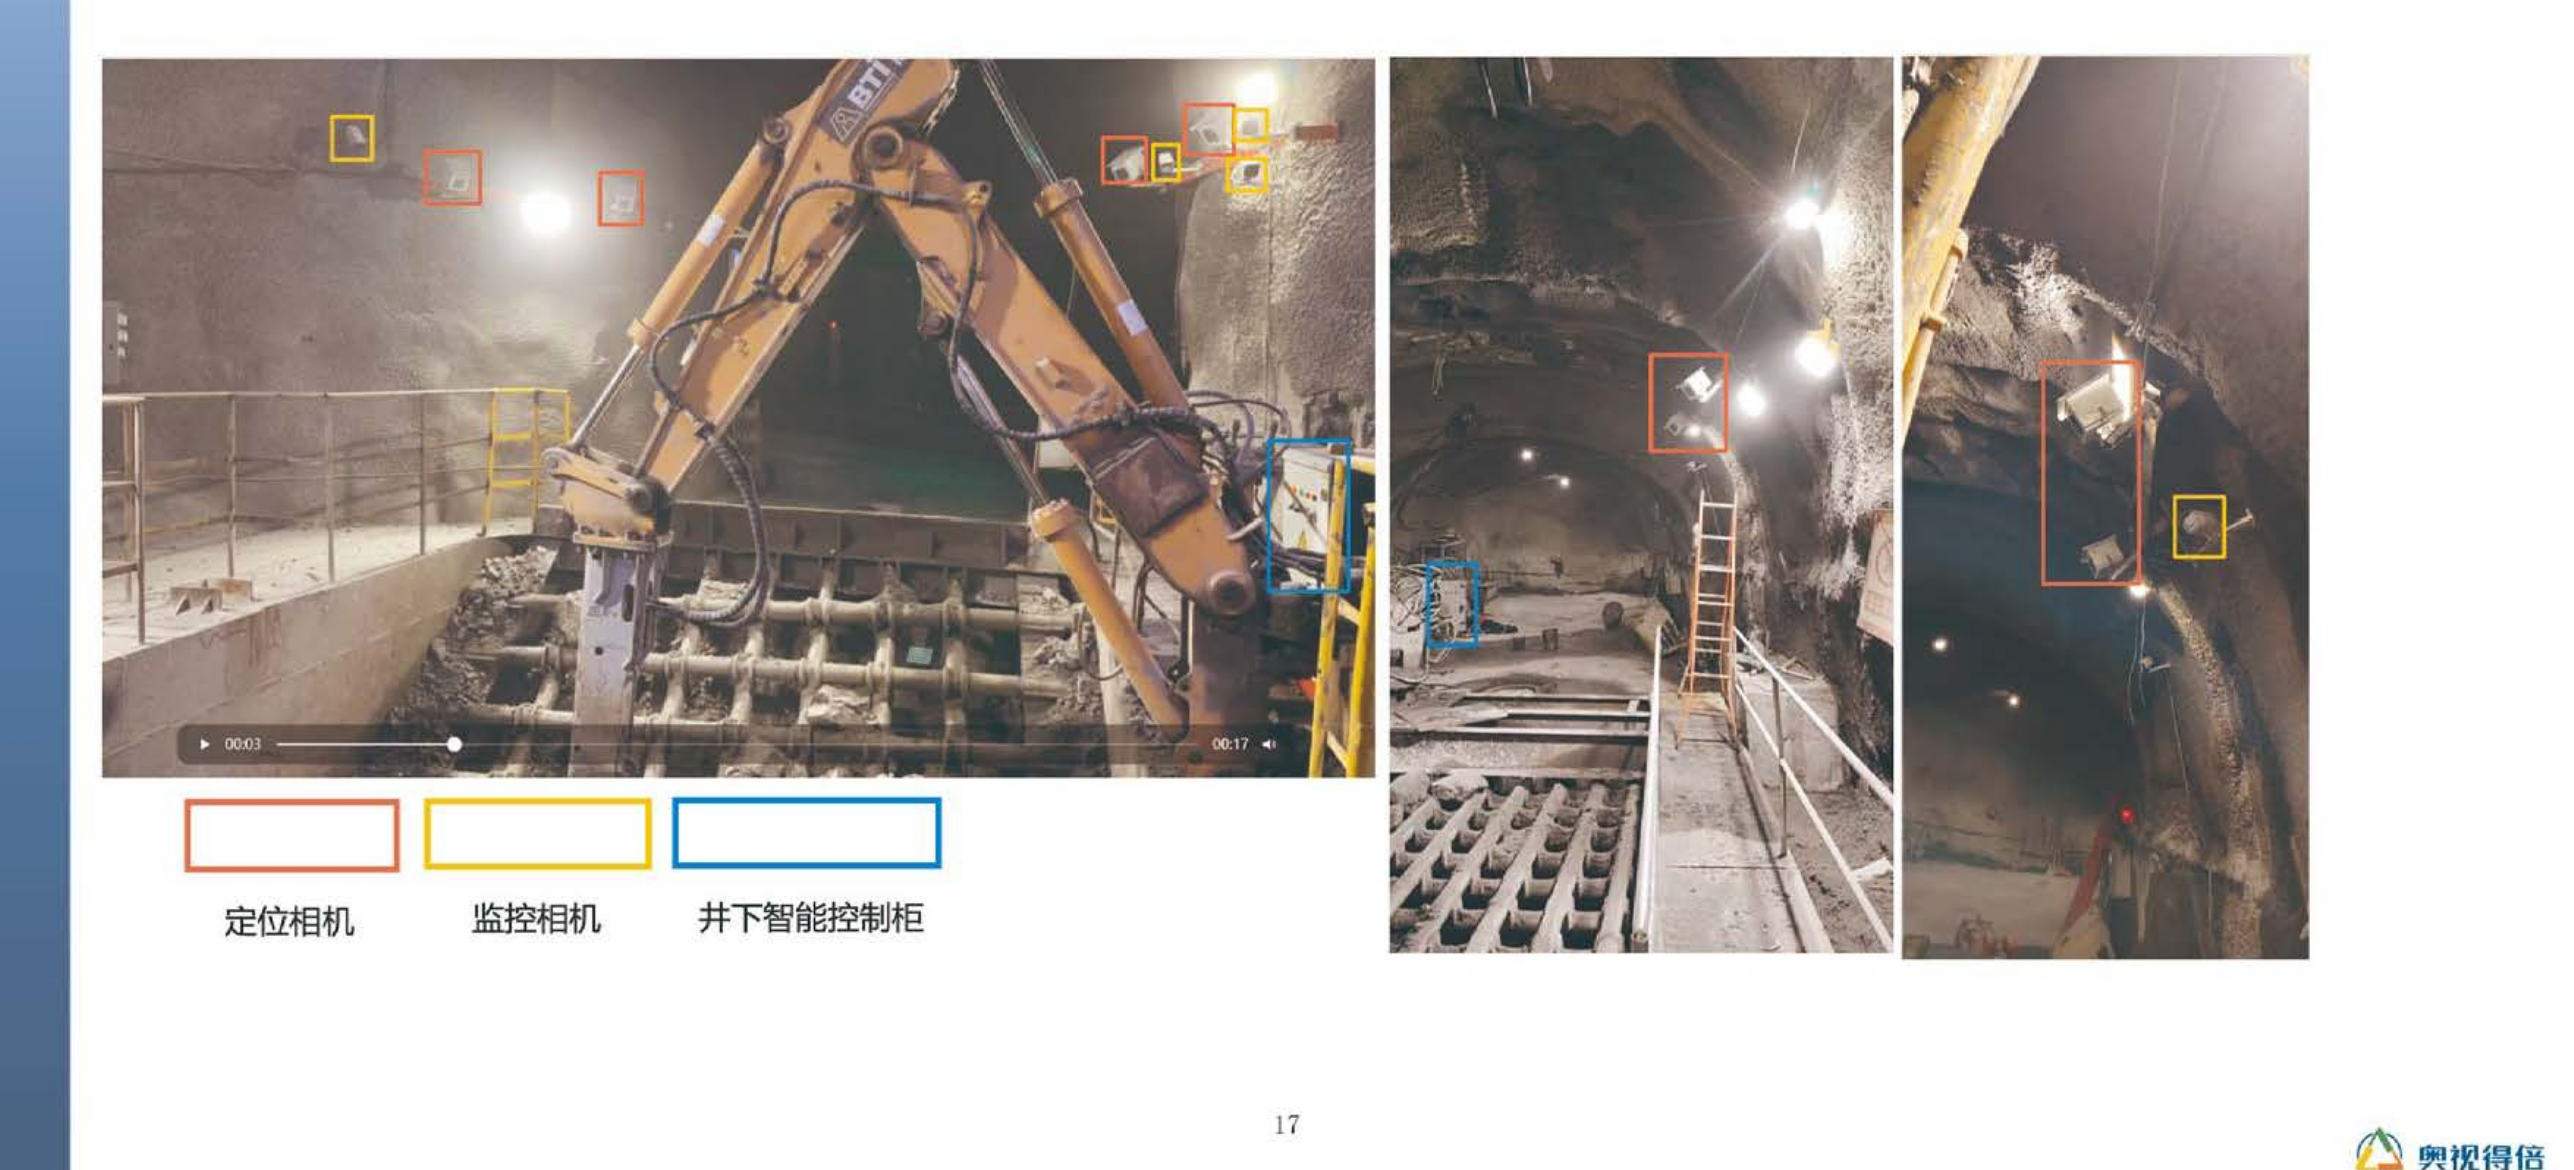
主要由控制操作台、井下机柜、监控相机、定位识别相机组成,并配套矿用照明灯、工作指示器、语音声光报警器等辅助设备。根据不同项目的诉求,从一控一到一控多做了不同的产品系统结构。
A
不需要。系统采用外挂式设计,可与矿企在用的破碎清塞机无感对接,支持国产及进口破碎机的升级改造;也可以在本公司远程遥控系统基础上升级,避免客户重复购买。
A
不会。系统采用外挂式产品设计,安装过程不影响矿山正常生产。
A
支持智能无人模式、远程遥控模式、井下本地控制模式三种,可一键完成切换。
A
支持一控一至一控多,最大支持一控四。
A
可监测网络状态、井下电源状态、井下控制器状态、破碎机电流、液压压力等,并支持实时设备状态监测与远程可视化监控,具备智能报警与诊断能力。
A
包括锤击矿石、推扒矿石、捅格筛、高料堆扒平、避让矿车、人员闯入停机等动作。
A
作业记录保存12个月数据,支持历史数据追溯与报表导出,其中车辆卸矿车次信息记录统计为选配项;一键自动复位可将破碎机复位到停机位置并停止破碎机油泵。
A
本页“公开技术参数”表格列出了可公开的通用技术参数。完整参数与项目专属配置需登录经销商工作区查看,最终以现场条件和双方技术协议为准。
A
不会失控。系统具备断电/断网保护机制,遇到突发断电或断网会自动按预设程序复位到安全停机位置,避免设备误操作,也不会损坏设备;此时可切换至井下本地控制模式,用井下原有手柄操作。恢复供电/网络后一键就能重启,还能自动衔接之前的作业流程。
A
可识别并破碎约 30cm × 30cm × 20cm 的大矿石,识别率 ≥99%,漏碎率低;超过 30cm 的矿石不会漏碎,遇到超大尺寸矿石(如 50cm 以上)系统会自动调整锤击力度与角度。同时具备双 AI 格栅识别功能,格筛误打率 ≤1‰。
A
远程遥控距离 10 公里,20 公里内可稳定控制;系统通过 Gige 千兆网或 LC 光纤传输数据,成像延迟 ≤150ms,操作无卡顿,可满足地面调度室远程操控需求。
A
不会。定位相机针对矿山井下工况专属研发,镜头有高透防尘防水防护层,并做了抗振动加固设计,经过多轮粉尘、滴水工况测试。日常只需要按标准方法简单清洁,普通工人就能操作。相机 100fps 高帧率、成像延迟 ≤150ms,可实时追踪破碎动作。
A
故障率极低。定位相机采用免传感器设计规避了振动损坏风险,维护简单便捷。
A
可应对大块矿石卡塞、料堆堆积过高、矿石粘连堵料等井下常见堵塞情况。系统会根据堵塞实际情况智能决策锤击、推扒、捅格筛等清塞动作,全程自动作业,不用人工下井;并且能在清塞的同时兼顾正常破碎作业。
A
具备主动安全防护体系:人员闯入自动停机+声光驱离、电子围栏、矿车自动避让、格筛精准防护、实时碰撞检测。例如矿车进入作业区时设备会自动避让并暂停作业,矿车离开后自动恢复。
A
可以,无需单独装新系统。设备控制系统按矿山通用数据协议设计,可与矿上现有的监控、生产管理系统无缝对接,作业数据(卸矿车次、运行状态、故障记录等)能同步上传,实现数据互通。
A
操作简单。中控室为可视化操作界面,核心就是模式切换、远程监控、紧急停机几个标准操作,没有复杂的专业步骤。
A
设备安装完成后提供全套技术资料,包括操作手册、故障排查手册、设备维护手册等,并可根据需要提供相关设备技术参数资料。